时速百公里!荷兰研发百公里时速 AI 自主飞行系统
荷兰代尔夫特理工大学研究团队近日在《科学·机器人》期刊发表成果,其开发的自主飞行系统"MonoRace"在2025年阿布扎比无人机竞速赛中,以每小时100公里的最高时速击败多支AI队伍及3位人类世界冠军,标志着轻量化人工智能在高速自主控制领域取得重要突破。
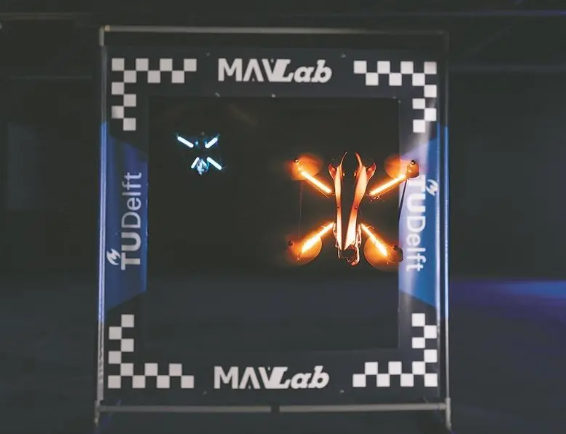
高速竞速对无人机的实时感知与决策能力构成严峻考验。时速百公里状态下,无人机需在毫秒间完成赛道识别、位姿解算与轨迹修正,任何延迟都可能导致撞机或偏航。传统方案多依赖GPS或外部动捕系统提供精准定位,而MonoRace完全依靠机载传感器实现自主导航。该系统通过前置单目摄像头捕捉赛道门特征,融合惯性测量单元数据及无人机动力学模型,实时推算自身位置与运动状态。这种"视觉-惯性"组合方案摆脱了对场地基础设施的依赖,使无人机在未知环境中具备更强的适应性。
与常规多级控制架构不同,MonoRace采用端到端学习策略,利用微型神经网络直接映射视觉输入至电机控制指令。该网络部署于机载"飞行控制器"芯片,以每秒500次的频率输出指令,相当于每2毫秒完成一次感知-决策-执行闭环。研究团队通过强化学习算法训练该网络,使其在物理性能约束下自主优化飞行策略,兼顾速度与稳定性。这种轻量化设计大幅降低了计算资源消耗,为在算力受限平台上实现高性能自主控制提供了新思路。
在阿布扎比赛事中,主办方统一提供无人机硬件并设计赛道,参赛系统需快速适应陌生设备与环境。MonoRace不仅以显著优势战胜其他自主竞速团队,更在与人类顶尖飞手的直接对抗中胜出,验证了其在真实复杂场景下的可靠性。
研究团队指出,该技术的意义超越竞速本身,其核心在于探索有限传感与计算资源下的高效自主控制范式。未来,类似架构有望迁移至自动驾驶汽车、服务机器人及工业装备等领域,例如提升扫地机器人的运动效率与能耗表现,或增强港口起重机的自动化作业能力。