具身智能模型重定义硬件:六维力传感器,正在被“软件力觉”绕过?

2026-10-09
擦白板,是一个特别容易“骗过摄像头”的任务。

从画面上看,机械臂已经贴上白板,动作轨迹也像模像样。但如果压得太轻,墨迹根本擦不掉;压得太重,末端会在板面上发涩,甚至把整台机器人往后顶。

推门更麻烦。机器人可以看见门把手、看见门在转,却看不见闭门器正在用多大的力把门往回拽。真正决定任务成败的,往往不是“手伸到了没有”,而是另一个问题:它知不知道自己现在到底有没有在用力?

这正是很多 VLA 在接触任务里最尴尬的地方:它很会“看”和“听指令”,但一碰到真实世界,物理反馈突然变得模糊。

传统方案并不神秘——给腕部装一个六维力/力矩传感器。直接、有效,但代价也很现实:硬件成本、结构改造、布线、标定,以及长期运行后的维护。对于原本没为 F/T 传感器预留接口的轮腿机器人,后装一套传感器有时不是“加一个零件”,而是要重新设计一截机械臂。

FWBC-VLA 想试另一条路:既然机器人本来就在实时记录关节力矩、关节运动、机身姿态和 IMU 信息,能不能从这些“身体反应”里反推出——刚才那一下,是不是碰到东西了?接触是在变强,还是正在释放?

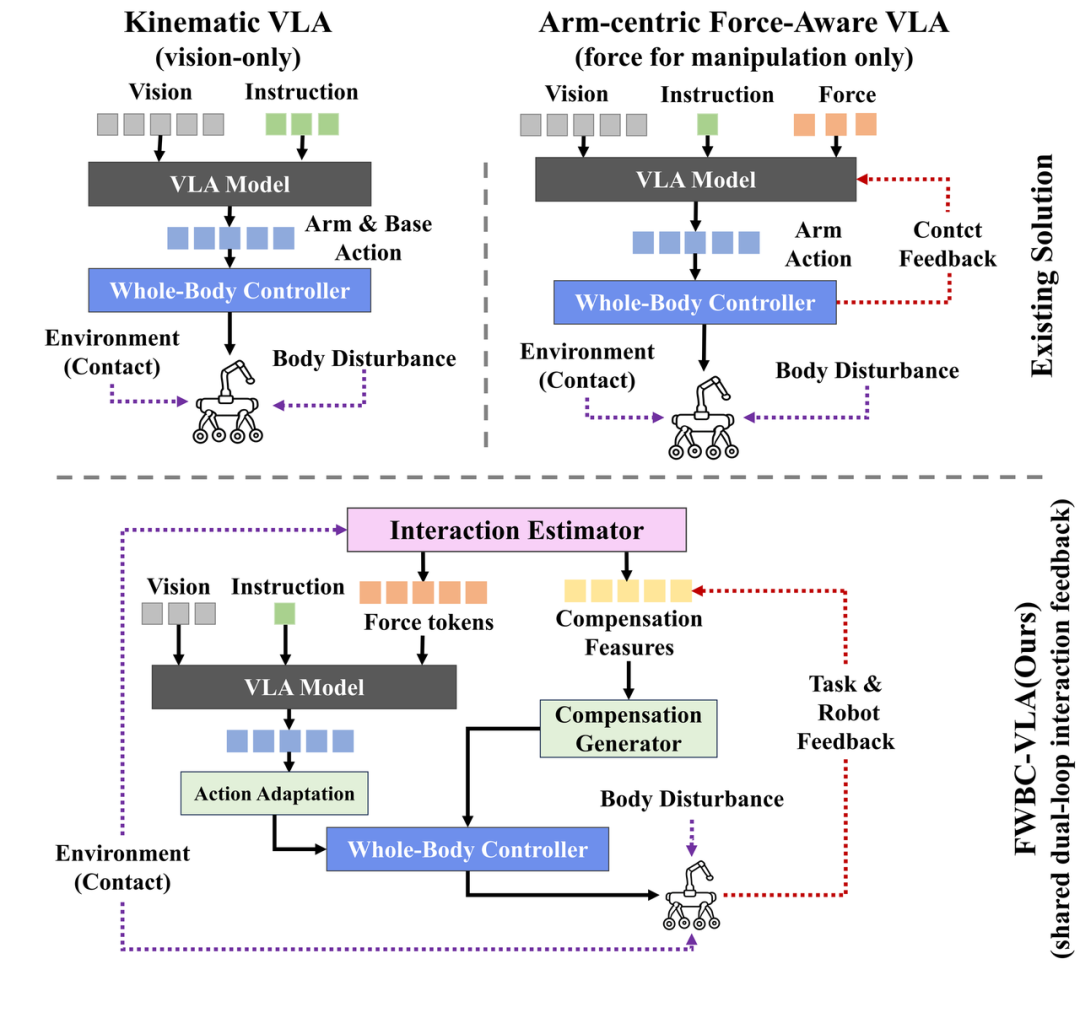
📌 FWBC-VLA 说明:FWBC-VLA 出自论文《FWBC-VLA: Force-Aware Whole-Body Compensation for Contact-Rich Loco-Manipulation》(arXiv:2609.03889,2026 年 9 月发布,Yutian Zhang、Siyuan Ma 等,来自浙江大学、上海人工智能实验室、清华大学、中关村学院与 Deep Robotics 等机构)。与上文“给腕部加装六维力/力矩传感器”的传统方案不同,这篇论文给出的正是另一种解法:不新增任何力传感器,仅凭机器人已有的关节力矩、运动与机身姿态信号,用无传感器残差力矩估计器 HSR-Force 反推接触是否发生、在增强还是释放,再把接触估计同时送入 VLA 动作生成与全身补偿控制。

图片
三类 VLA / 力感知 / 全身补偿范式对比

01

摄像头看见了“动作”,却不一定看见“用力”


普通 VLA 的逻辑很像一个“看视频做动作”的大脑:输入图像、语言和机器人自身状态,输出下一段动作。对于抓取、移动、摆放,这套逻辑已经很强。

问题出在接触发生的那一刻。白板不会因为被压住就明显移动,门上的闭门器也不会在画面里显示一个“当前反力 42 N”的数字。视觉变化可能很小,但电机负载、关节力矩和机身姿态已经悄悄变了。

所以,FWBC-VLA 的第一步不是“再看清楚一点”,而是换一个思路:去听机器人自己的身体。

通俗来讲:电机/关节当前测到的力矩,可以粗略理解为“机器人本来运动就需要的力矩”+“外界接触额外带来的力矩”+“各种没建模干净的误差”。只要能把第一部分估得足够准,剩下的异常就可能暴露接触。

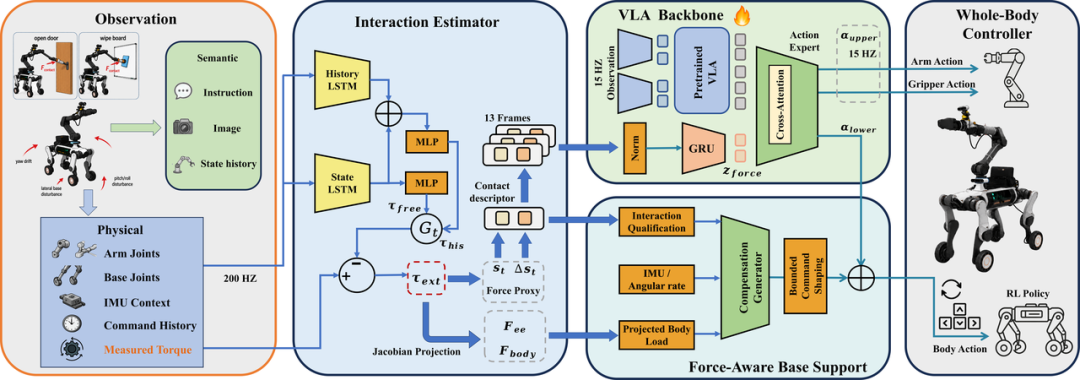
其中一个专家看一小段历史——过去的力矩和运动变化,优点是自由运动时更稳、更安静;另一个专家只看当前的机械臂、腿、机身和 IMU 状态,不看力矩历史,目的恰恰是避免机器人长时间顶着白板时,把“持续接触”误学成“正常运动”。

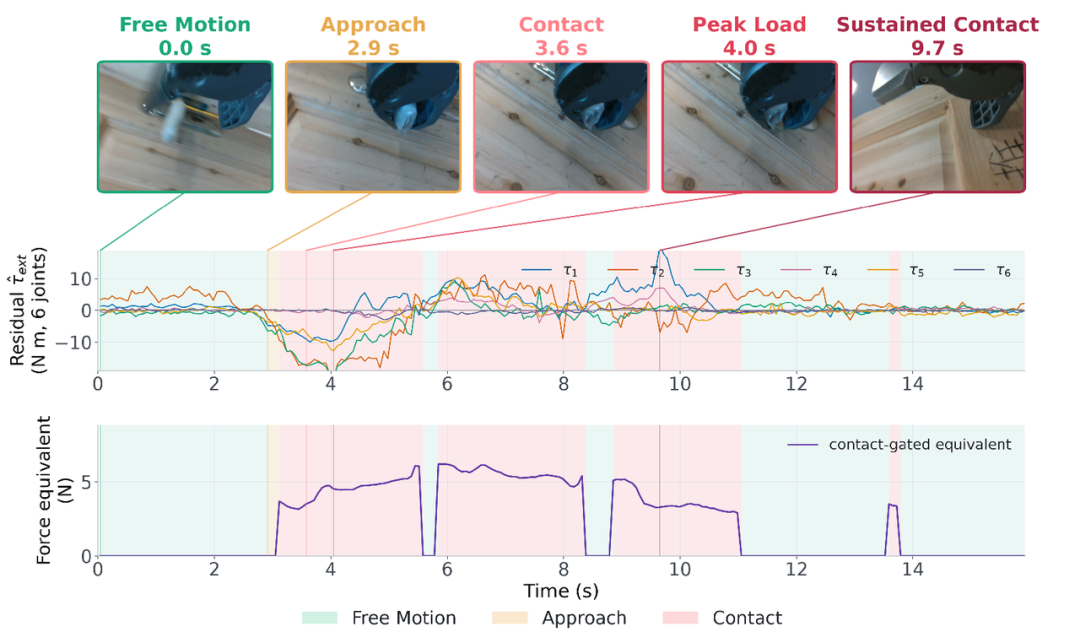
这两个专家都每秒算 200 次,最后由一个提前定好的规则把它们的判断混在一起。然后做个减法:拿关节实际测到的力矩,减去“如果没人碰、机器人自由运动时本该用的力矩”,剩下的就是“多出来的力矩”,也就是残差。这个多出来的力矩突然变大,通常就说明外界开始碰它、推它了;如果它一直大、一直不消失,就说明接触还没结束,还顶着呢。

通俗来讲:论文最后并不把一大串关节残差原封不动塞给 VLA,而是压缩成两个最直观的信息:现在“受力有多强”,以及它是在“变强还是变弱”。对控制来说,这往往比追求一个看似精确的单点牛顿数更实用。

图片
基于视频对齐的开门接触估计“机器人在听身体”

02

真正有意思的地方:把“我正在用力”变成 VLA 能读懂的 Token


有了接触残差,还只是“控制信号”。要让 VLA 真正用上它,还得把这股力翻译成模型能理解的语言。

FWBC-VLA 的做法很像给机器人增加一条只有它自己能听见的“触觉字幕”。HSR-Force 每秒更新 200 次,但 VLA 的动作策略大约每秒查询 15 次。每次 VLA 要做决定时,系统会回看最近 13 个接触描述符,覆盖约 60 毫秒,把这段短历史编码成 force token,再送进动作专家。

于是,模型看到的不再只是“手在哪里、门在哪里”,还多了一段非常关键的上下文:刚刚接触出现了;负载还在继续上升;现在正在稳定顶住;或者,力已经开始下降,可以准备释放。

以前的 VLA 只知道“我要推门”;现在它多了一句实时旁白——“门开始顶回来了,而且越来越重”。

它不是把“37.2 N”告诉模型,而是把“接触出现了 / 正在加力 / 还在持续 / 开始释放”这样的物理过程,变成 VLA 可以利用的时序特征。

图片
FWBC-VLA 整体框架图

03

只让机械臂“有感觉”还不够,整台机器人都得跟着反应


如果这是固定在桌面上的机械臂,事情到这里可能已经解决了一半。但 FWBC-VLA 的对象是轮腿机器人。它一推门,反作用力不会老老实实待在机械臂末端,而会一路传到机身、腿和轮子。

这就出现了一个很现实的场景:VLA 说“继续往前推”,机械臂也确实在用力,但底盘却被闭门器一点点往后顶。手是对的,身体却开始跑偏。

所以 FWBC-VLA 没把所有责任都甩给 VLA。它保留了一个更传统、也更工程化的分层结构:VLA 负责“任务上要做什么”,全身控制器负责“身体怎么别倒、别滑、别被顶跑”。

同一份接触信息同时走两条路:一条进入 VLA,影响任务动作;另一条经过 Jacobian 映射形成方向性的末端/机身受力特征,再结合本体状态送入补偿生成器,产生受限的纠偏动作。最后,任务动作和补偿动作一起交给 WBC 执行。
这也是这篇论文真正值得注意的地方:它不是简单给 VLA 多塞一个传感器通道,而是让“接触反馈”同时影响大脑和身体。

通俗类比:VLA 像是在说“我要把门推开”,补偿控制器则像人的核心肌群——手臂一用力,身体会自动跟着调整重心,不需要大脑逐块肌肉地下命令。


04

这套“软件接触感”到底有多大用?看白板和一扇50N的门


图片
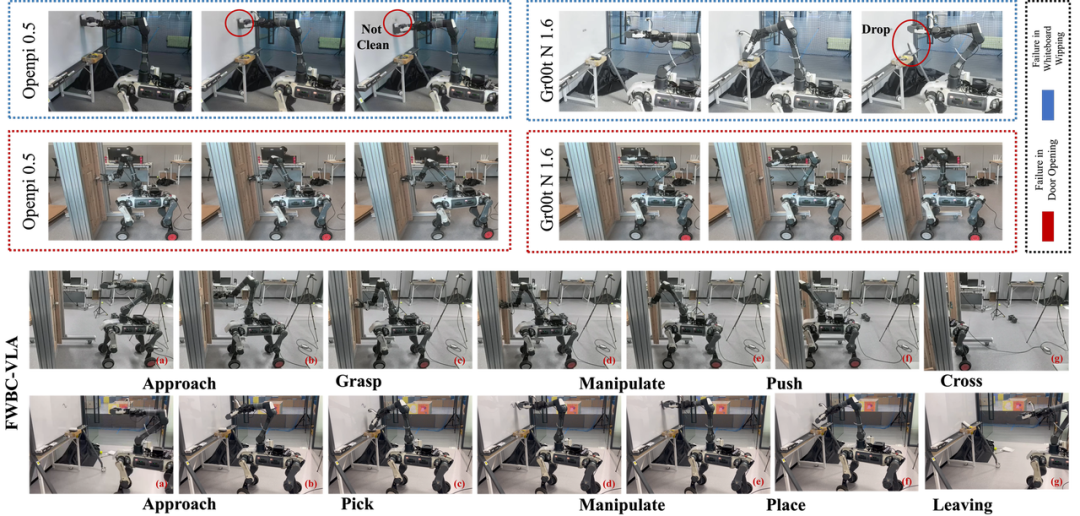
FWBC-VLA在白板擦除和开门任务中成功


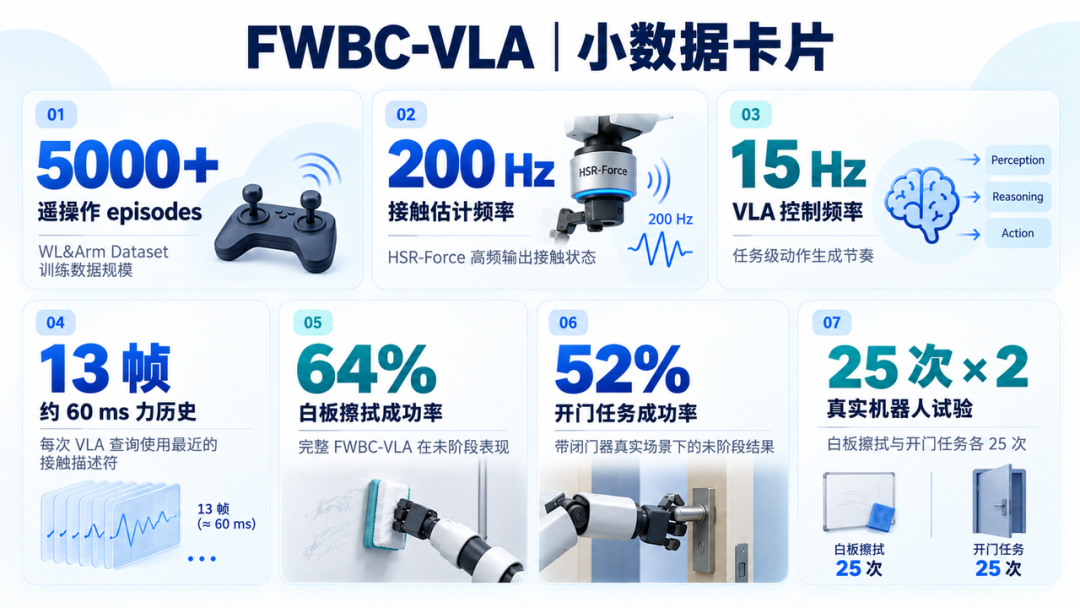
作者用超过 5000 个遥操作 episode 组成 WL&Arm Dataset。数据里除了常规移动操作,还专门包含接触丰富的白板擦拭和开门任务。论文公开的构成中,瓶子抓放约占 41%,白板擦拭约 25%,开门约 21%。

真实机器人测试选了两个非常“接地气”的任务:擦白板,以及打开带闭门器的门。后者在门把手位置需要大约 50 N 的推力——这已经不是“碰一下门”能解决的,而是要持续顶住一个会反抗的机构。

每个任务进行了 25 次试验。完整 FWBC-VLA 在白板任务最终阶段的成功率是 64%,在开门任务最终阶段是 52%。

这组数字其实很有意思。它当然谈不上“工业级稳定”,甚至可以说失败仍然相当多。但恰恰因为成功率没有被包装成 98%、99%,它更能说明这篇工作的真实价值:研究者不是证明“力传感器从此可以扔掉”,而是在证明——仅靠机器人原本就有的关节和本体信号,确实能挖出一部分足以改善接触任务的反馈。

换句话说,这更像把一个原本完全“看不见”的变量,先变成了一个能用的提示灯。灯还不够准,但总比黑着强。

图片

05

FWBC-VLA 真正做成的,不只是给 VLA 加一个 Force Token
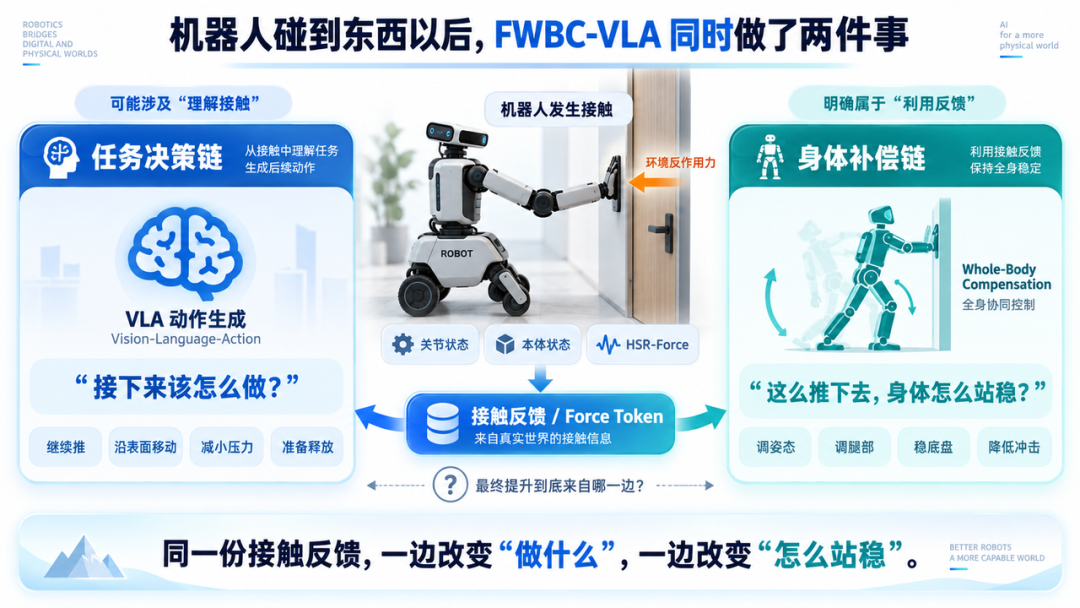

讲到这里,一个问题其实一直没有回答。

FWBC-VLA 到底是在让 VLA “理解物理”,还是只是给控制器多塞了一条反馈信号?

这两个说法听起来很像,但不是一回事。

如果 force token 只是告诉系统“现在受力变大了”,然后低层控制器据此少推一点、多退一点,那么它更接近传统反馈控制的升级;但如果 VLA 能进一步把这种变化和任务联系起来

“擦白板时压力已经够了,接下来应该沿着板面移动”;
“推门时阻力还在增加,说明门还没有完全打开”;
“刚才的接触突然释放,现在可以结束向前施力”
那它才开始接近我们通常说的“模型理解了接触意味着什么”。

从 FWBC-VLA 的结构来看,它其实把这两件事同时做了。

一边,HSR-Force 输出的接触信息被编码成 force token,送进 VLA 的动作生成过程;另一边,同样的接触状态又会和机器人本体状态一起进入补偿生成器,帮助全身控制器重新调整身体。也就是说,一次“碰到东西”的信号,同时进入了两条链路:

一条负责想“接下来还该不该继续推”。

另一条负责管“这么推下去,身体能不能站得住”。

图片

这也是 FWBC-VLA 比单纯“给机械臂加一个力控模块”更有意思的地方。机器人推门时,门并不会只推它的手,反作用力会沿着机械臂一路传到机身、底盘和腿部;擦白板也是一样,末端多压了几牛顿,最后承担这几牛顿的并不只是末端执行器,而是整台机器人。所以移动操作机器人真正面对的,并不是一个“手有没有感觉”的问题,而是:手碰到世界以后,整个身体知不知道发生了什么。

这也是论文名字里 “Whole-Body Compensation” 真正值得注意的地方:

它没有让 VLA 一个人包办所有事情,而是把任务拆开:VLA 负责决定“我要干什么”,接触估计负责告诉它“刚才干完以后发生了什么”,全身控制器负责解决“身体接下来怎么扛住”。从工程上看,这种分层比让一个大模型直接从图像一路输出整台机器人的关节扭矩现实得多。

不过这里仍然要留一个问号。目前的实验很难完全区分,性能提升究竟来自哪里:是 VLA 真正学会了利用接触状态?还是全身补偿控制器因为获得了更及时的反馈,所以动作更稳了?又或者,两者缺一不可?

原论文的结果已经说明 force-aware information 对持续接触任务有帮助,但如果以后要证明“VLA 真正获得了物理理解”,还需要更细的消融实验,比如只把接触状态送给控制器、不送进 VLA,会怎样;反过来,只给 VLA force token,却不做全身补偿,又会怎样?再拿真实六维力/力矩传感器做一个上限,对比的软件估计到底差多少?

因此,更准确的理解不是“FWBC-VLA 已经让 VLA 学会了力觉”,而是:它开始把原本藏在机器人身体里的接触信息,变成模型和控制器都能使用的一种共同语言。而一旦把视线从这一篇论文拉远,就会发现,这其实对应着机器人行业里一个更大的变化。


06

从一篇论文往外看,机器人“力觉”正在分成三条路线


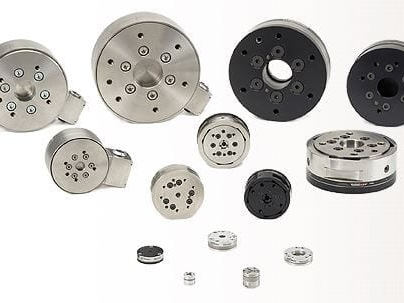
过去提到机器人“力觉”,很多人的第一反应就是:在手腕上装一个六维力/力矩传感器。这确实是最直接的路线。像 ATI 这类六维 F/T 传感器,可以直接测量三个方向的力和三个方向的力矩,长期被用于机器人装配、打磨、抛光、测试等任务。它的逻辑很好理解:机器人不是“猜”自己受了多大力,而是真的有一块专门的传感器在那里测。

图片
ATI 六维力/力矩传感器产品图


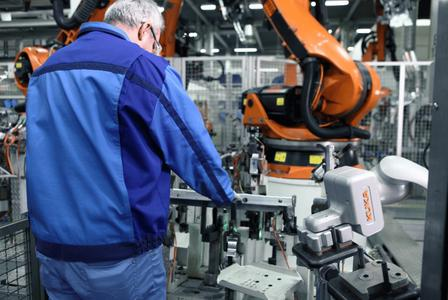
但行业里其实还有第二条路线:把“感觉”放进关节。比如 Franka Research 3,在 7 个关节里都集成了扭矩传感器;KUKA LBR iiwa 也是类似思路,7 个轴上都具备关节扭矩传感器。在实际工业场景里,这类关节级感知可以直接服务于碰撞检测、柔顺控制和人机协作。也就是说,机器人不一定非要在手腕上额外装一块“秤”,它的整条机械臂本身就可以具备对外力变化的感知能力。

图片
KUKA LBR iiwa 在 BMW 工厂的现场

这样一来,机器人“力觉”大致可以看成三条路线:

第一种是手腕直接测。
第二种是关节直接测。
第三种是尽量从已有状态里估。

FWBC-VLA 更接近第三种。它并没有在末端再加一块专门的 F/T 传感器,而是尝试从已有的关节力矩、本体状态和运动残差中,把“外部是不是正在对机器人施力”这件事推出来。

于是,“机器人有没有力觉”开始不再是一个简单的硬件判断题。以后看到一台机器人没有腕部 F/T 传感器,并不能直接得出“它没有接触反馈”,因为有些机器人的“感觉”在手腕,有些藏在每一个关节里,还有一些开始逐渐藏进估计器和模型里。

图片

这也是为什么FWBC-VLA 更适合被叫做一种软件力觉,而不是“无传感器力觉”。机器人并不是没有传感器,编码器、电机状态、关节力矩、IMU,本身都是传感信息。真正发生变化的是:以前这些数据主要负责告诉机器人“我动到哪里了”,现在,它们又开始被拿来推断“这个世界刚才对我做了什么”。

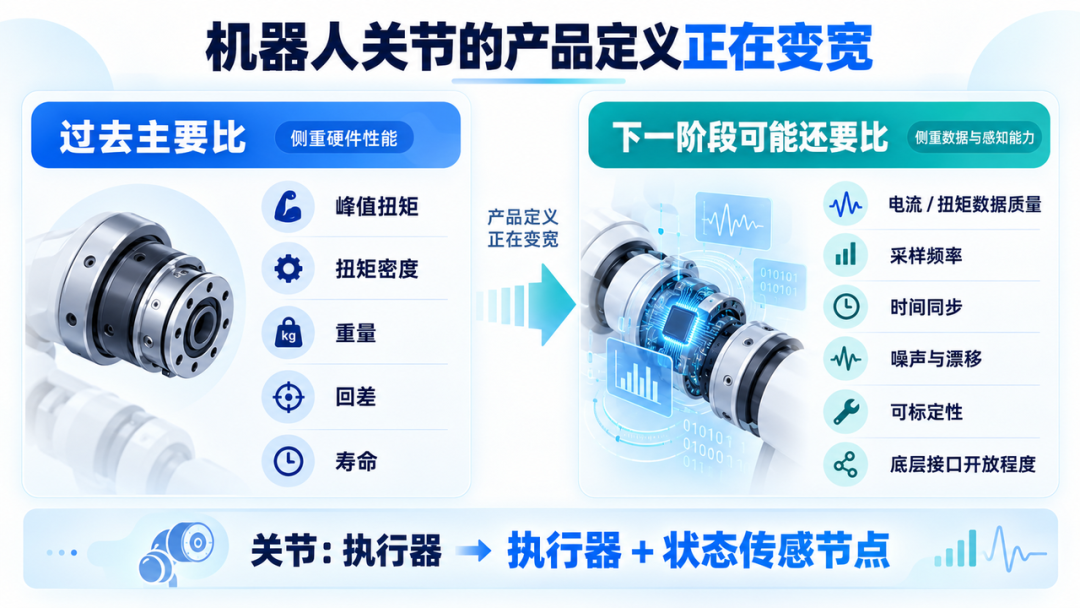
而这个变化,对机器人零部件行业的影响可能比“以后还要不要买六维力传感器”更大。过去评价一个机器人关节,最容易看到的是峰值扭矩、扭矩密度、重量、回差、寿命;但如果 HSR-Force 这类路线继续发展,关节可能会多出一套过去没有那么受关注的指标:它能不能把自己的状态说清楚。

同样是一个关节,一个只能告诉控制器“我转到了多少度”,另一个还能稳定、高频地输出位置、速度、电流、估计扭矩、温度,而且这些数据拥有统一时间戳、低噪声和较好的长期一致性,那么对于下一代具身模型来说,两者的价值可能完全不同。因为到了这里,关节已经不只是 actuator,它同时开始变成一个状态传感节点。


分享
下一篇:这是最后一篇
上一篇:这是第一篇