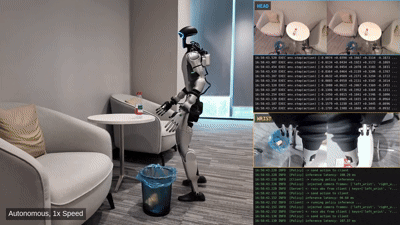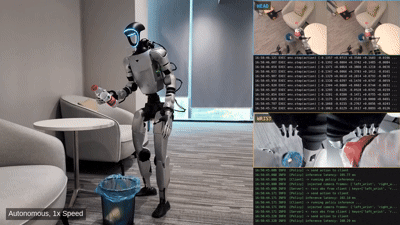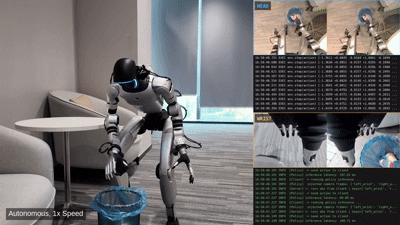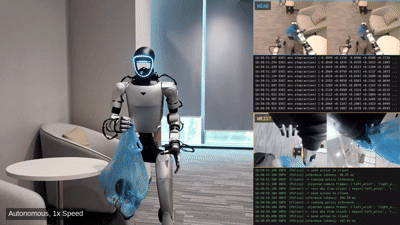
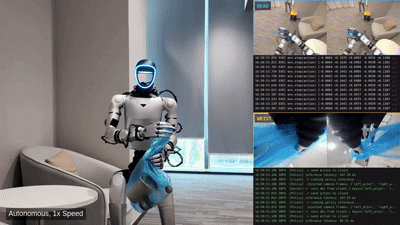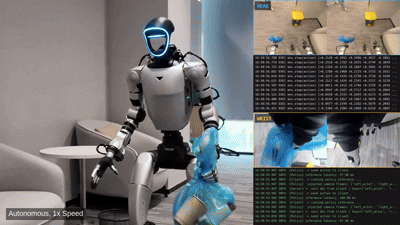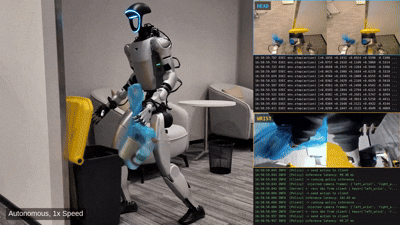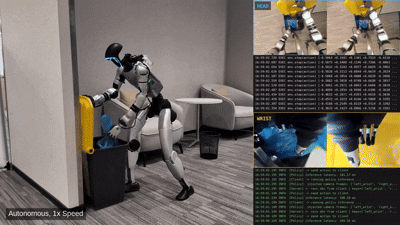
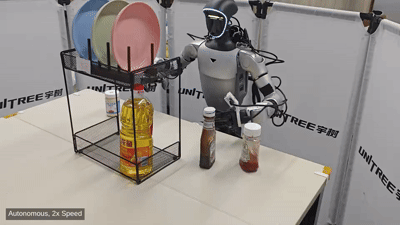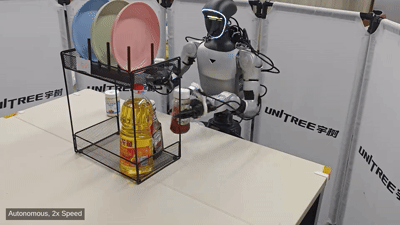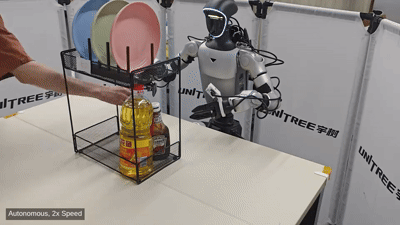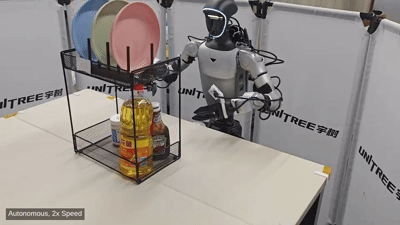
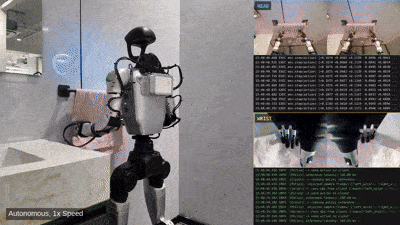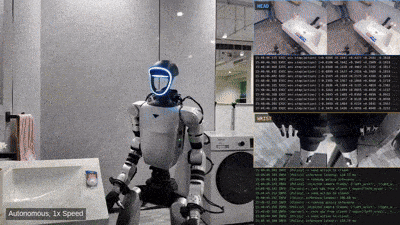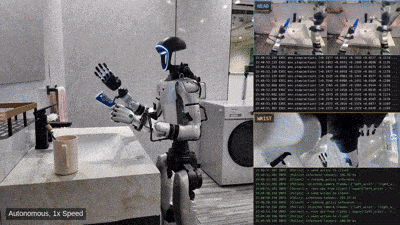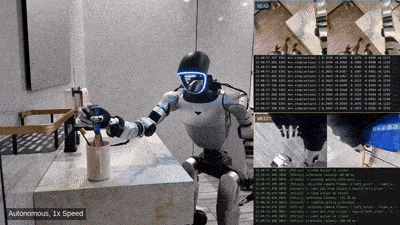
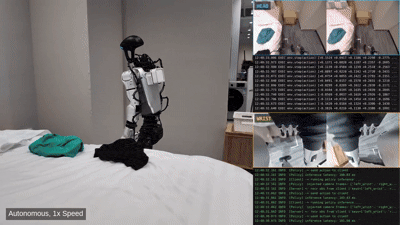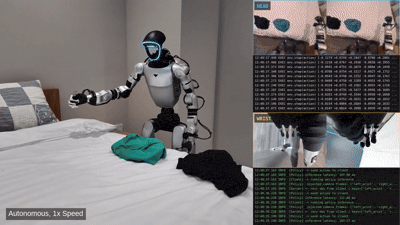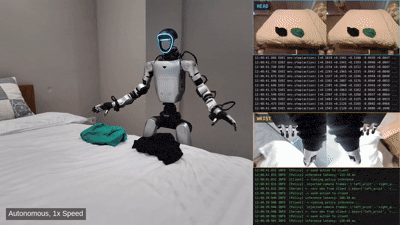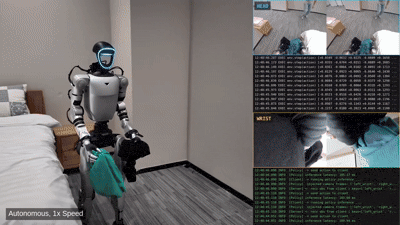
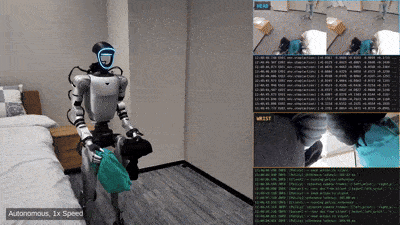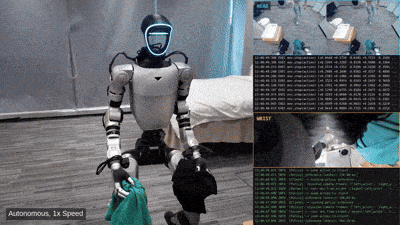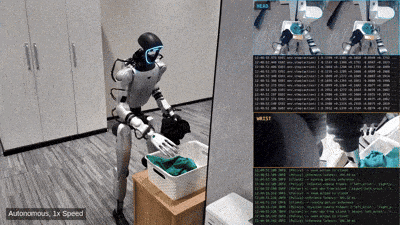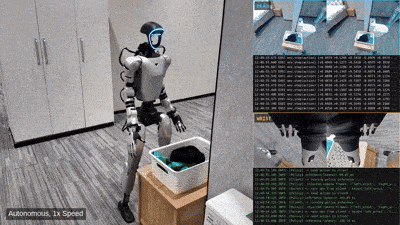
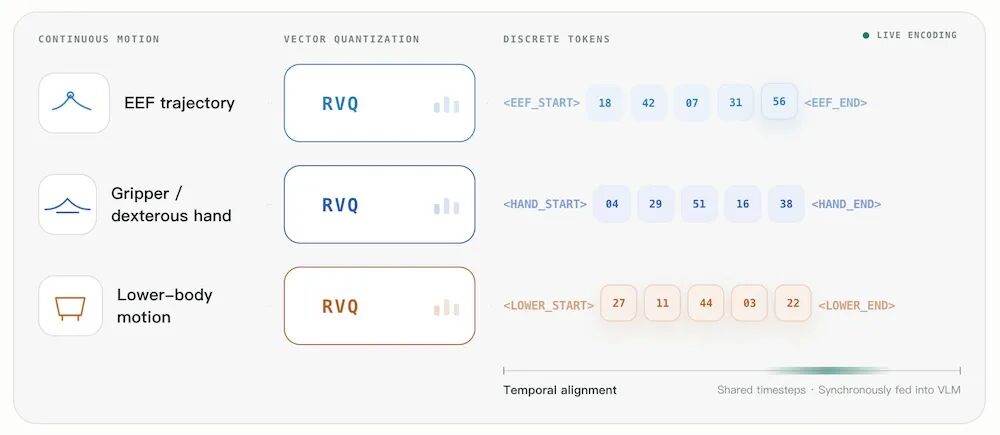
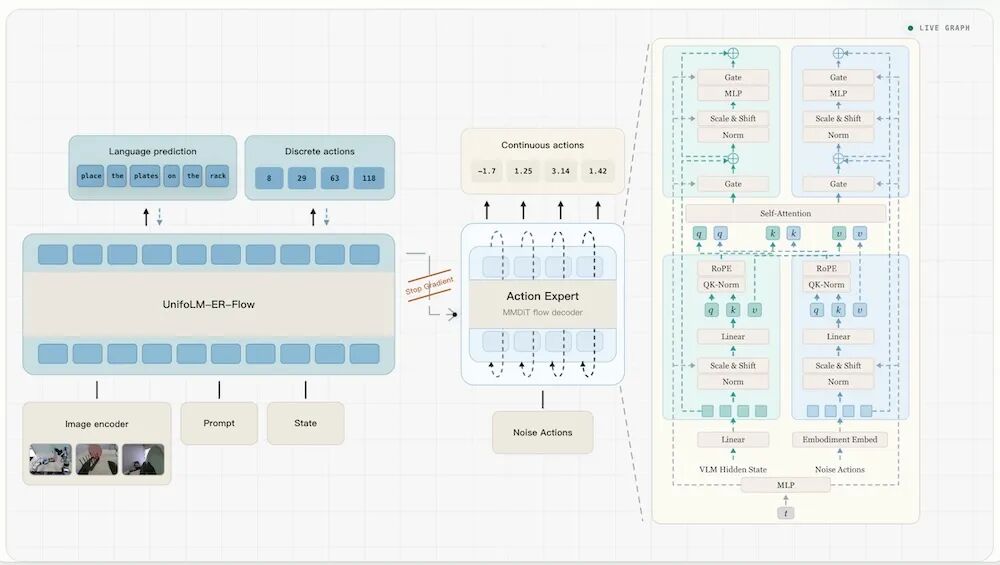
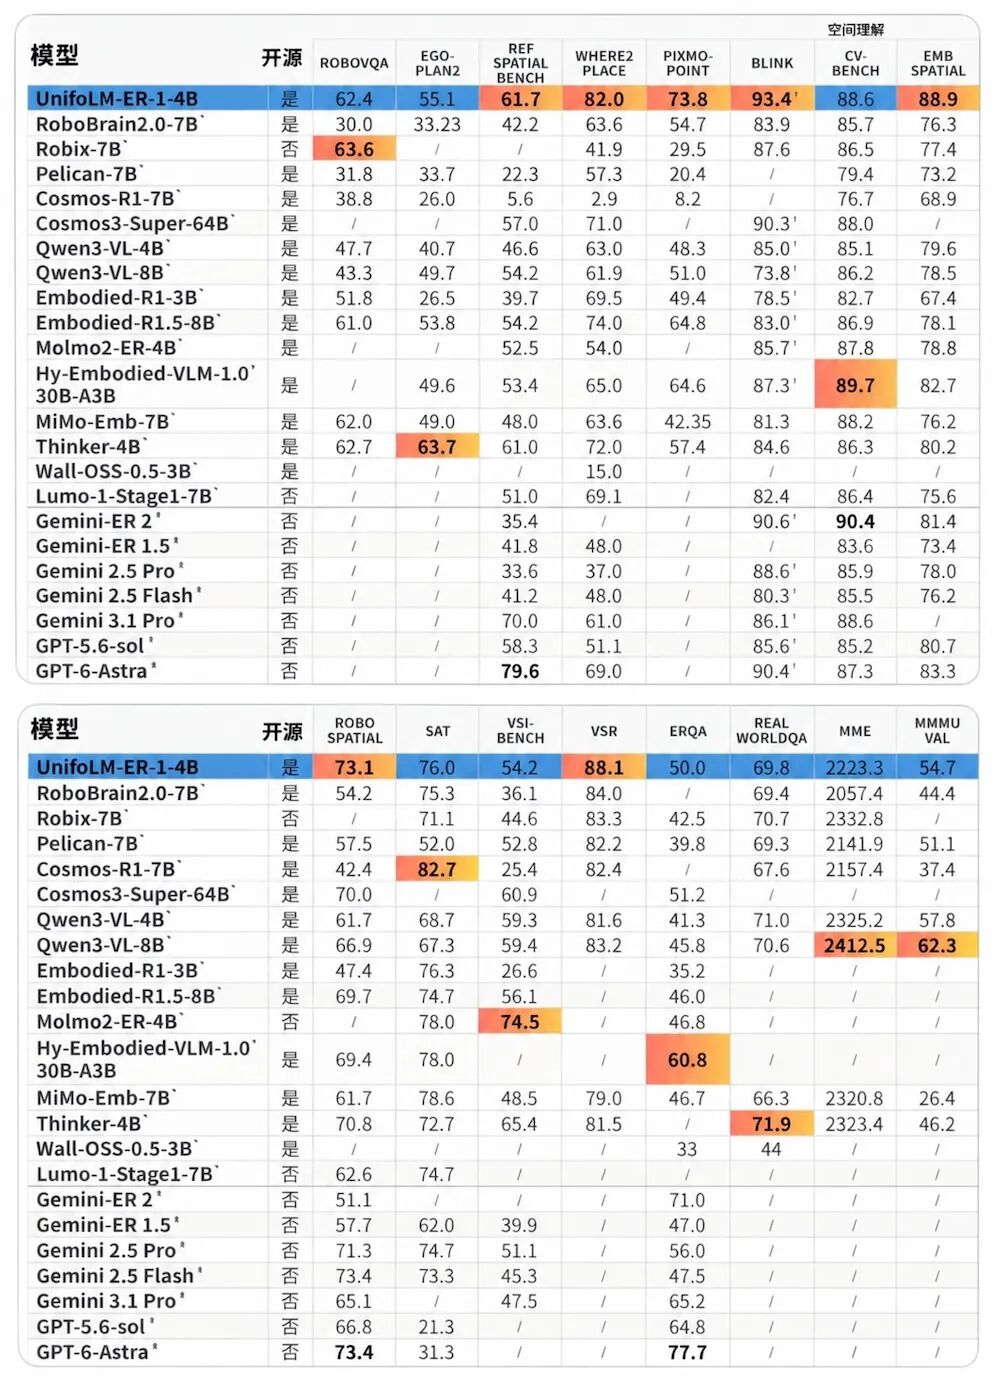
前者涵盖倒垃圾、把衣服放进洗衣机、整理鞋子、收拾浴室和厨房、铺床、取蔬菜、整理沙发等场景;桌面任务则包括叠毛巾、叠衣服、收纳餐盘、电池充电等。值得注意的是,宇树为UnifoLM-WLA-1.0加入了一套“具身推理+未来变化预测+动作学习”体系:机器人既要理解当前看到的空间和物体,也要预测一次交互可能让场景中的什么地方发生变化,随后再生成具体动作。宇树将其概括为:Understand the World, Connect with Action——理解世界,并将理解连接到行动。目前,宇树官网中的Code、Models和Datasets均显示为Coming soon,相关代码、模型权重及数据集尚未正式开放下载。项目主页:https://unigen-x.github.io/unifolm-wla.github.io/