AdvDex:把人手、灵巧手和夹爪塞进同一动作空间,机器人数据的 “跨本体汇率” 终于有了?
2026-09-09
前言
跨本体迁移的真瓶颈:不是视觉差,是 “动作语言不通”
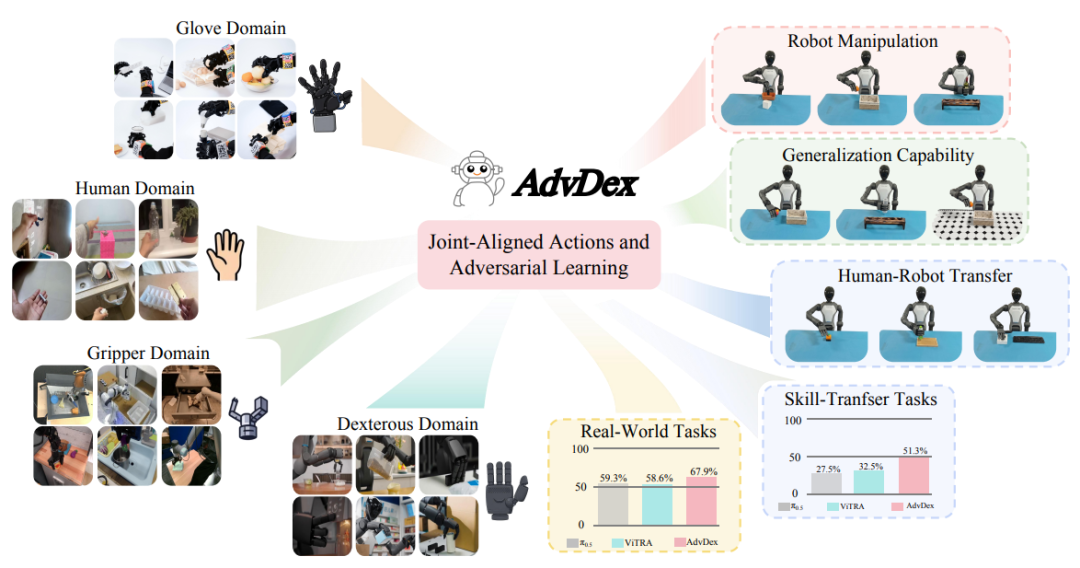
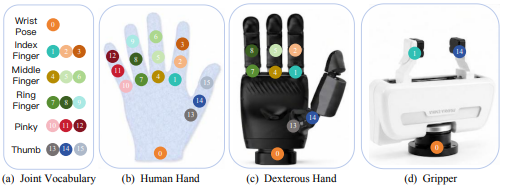
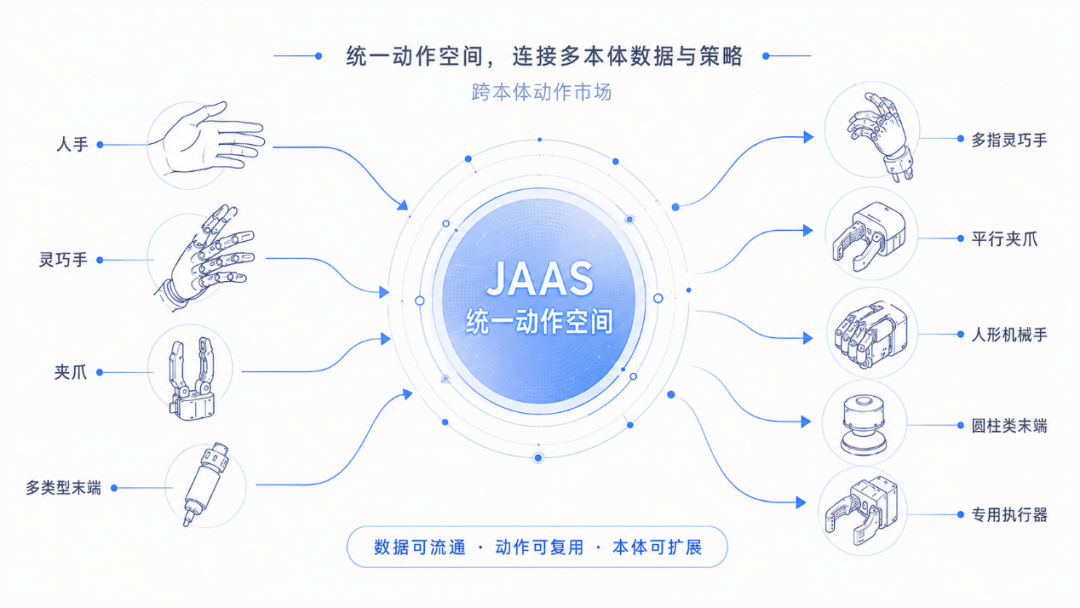
JAAS:用功能对齐,搭建跨本体“动作结算层”
域对抗学习:洗掉“本体口音”,让模型专注任务本身
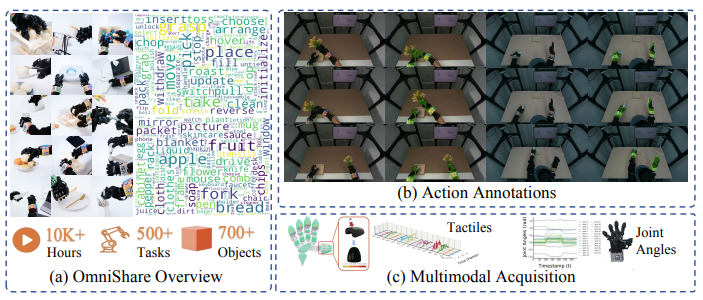
OmniShare:重构数据供给,从“机器人小时”到“人类操作小时”
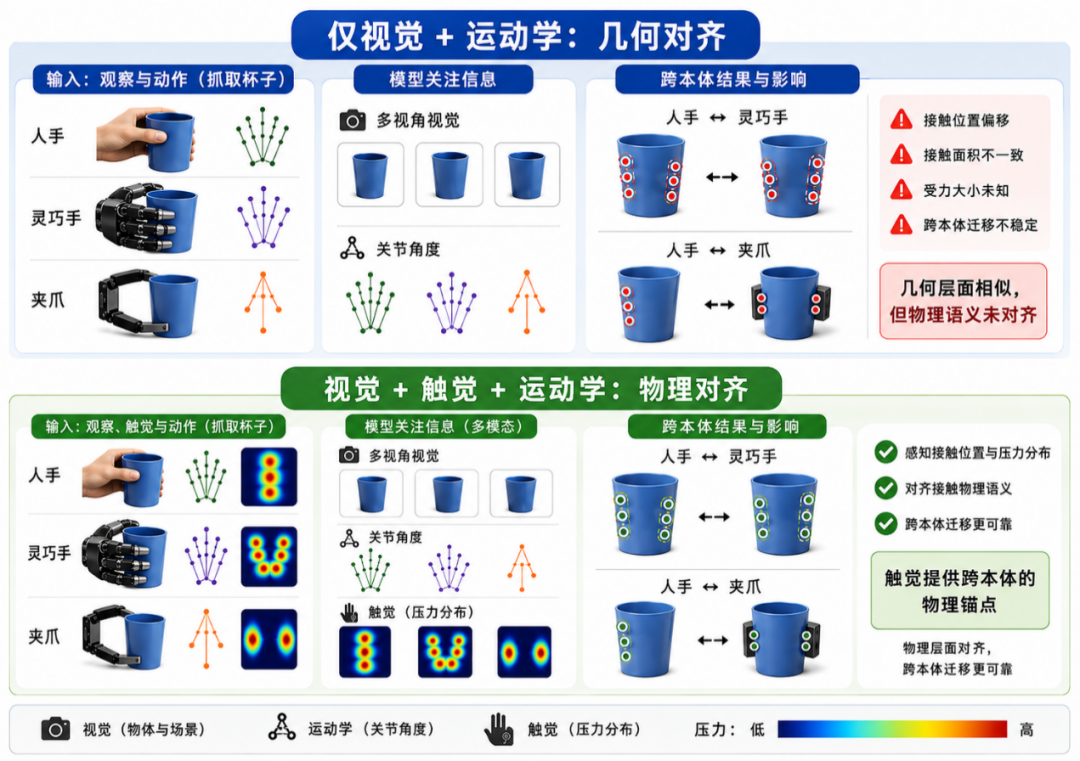
触觉:不止是精度加成,更是跨本体的物理锚点
边界与争议:本体差异是被解决了,还是被藏进了模型?
产业判断:数据平权时代将至,硬件定义能力的底层逻辑不变
结语
下一篇:这是最后一篇
上一篇:这是第一篇